충전인프라 신기술
- 충전인프라 신기술
- 전기차 자동충전
전기차 자동충전
로봇팔충전
로봇팔 자동충전은 AC, DC 충전과 같은 전도성 충전(Conductive Charging System) 방식을 적용하여, 사람이 아닌 로봇팔을 활용하여 자동적으로 충전하는 방식입니다. 로봇팔 자동충전은 충전 시작부터 종료까지 로봇을 통해 자동적으로 커플러 체결과 해제까지의 전 과정을 진행합니다.
로봇팔 충전은 전기자동차 자동충전 방식의 한 종류로써, 전기자동차 배터리 대용량화에 따른 충전기 대용량화로 충전 커플러 및 케이블 무게 증가로 인한 조작에 대한 편의성 저하로 전기자동차 이용자의 불만을 해소할 수 있는 대안으로 떠오르고 있습니다. 여성, 노약자 및 장애인 등 다양한 사용자가 충전소를 이용할 때 충전소 운영 효율성 및 편의성을 높이는 대안이 될 것입니다.
하부충전
하부 충전 방식은 로봇을 활용한 전기자동차 자동 충전방식 중 하나입니다.
차량 하부와 주차 구역 바닥에 설치된 충전 장치를 활용하여 전기자동차의 주차를 감지하여 자동으로 연결 및 충전이 진행됩니다.
충전 장치는 차량이 완벽하게 주차하지 않아도 주차 각도 및 위치를 감지하여 편차를 보정하여 연결하기 때문에 사용자 편의성이 높은 특징을 가지고 있습니다.
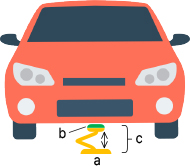
하부 충전의 방식에는 여러가지가 있으나, 일반적으로 물리적 커넥터가 차량에서 바닥 방향으로 연결되는 경우와 바닥에서 차량 하부로 올라오는 두 가지 경우가 있습니다.
| 그림1 - 케이스 D 연결 예시 | 그림2 - 케이스 E 연결 예시 |
|---|---|
 |
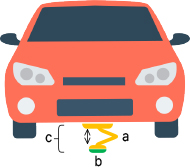 |
| a 및 b : 자동연결장치, c : 자동연결 커플러 | |
팬터그래프충전
팬터그래프 충전(Pantograph Charging)은 전철에 주로 사용하던 팬터그래프를 전기버스 등에 활용하여 차량의 배터리를 충전하는 기술입니다.
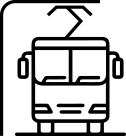
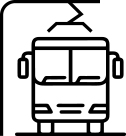
ACD(Automated Connection Device)의 한 종류인 팬터그래프는 다양한 충전 방식이 있으나, 일반적으로 차량 지붕에 팬터그래프를 장착하여 충전 인프라로 직접 연결하는 루프마운티드 방식과 충전 인프라에 연결된 팬터그래프가 차량 지붕에 설치된 접촉 레일에 내려와 연결되는 인버티드 방식이 널리 사용되고 있습니다.
팬터그래프와 차량 사이의 물리적 연결을 사용자의 상호 작용 없이 수행하여 높은 안전성과 편의성을 가진 급속충전 방식으로 떠오르고 있습니다.
| Roofmounted Pantograph | Inverted Pantograph |
|---|---|
 |
 |
| Control Pilot | Wireless |
| IEC 61851 - iso 15118 | IEC 61851 - OppCharge |
| High | Medium |
| Roofmounted incl. mechanics, approx. 85kg | Rails, roofmounted approx. 15kg |
PnC(Plug and Charge)
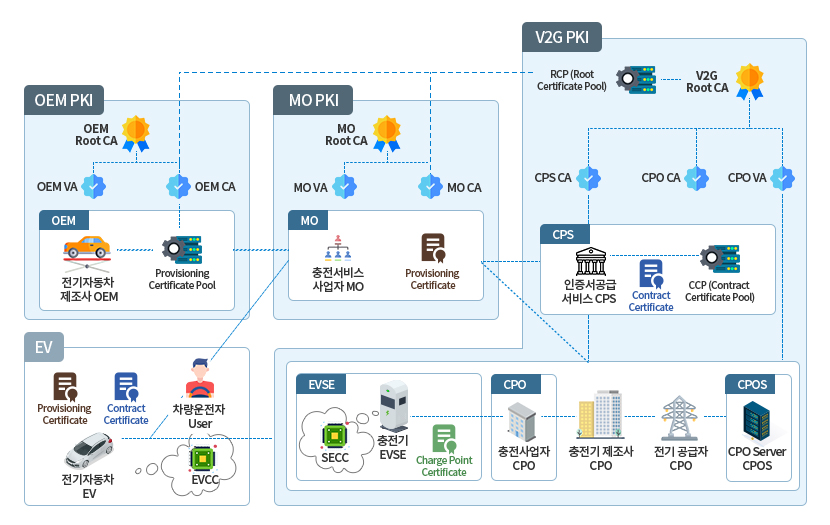
기존의 전기차 충전은 충전서비스 이용을 위해 회원 가입 및 RFID 카드, 결제 수단 준비 등 번거로운 과정이 필요합니다. PnC(Plug and Charge) 기술은 전기차 사용자가 충전기 커넥터를 차량에 연결하면 자동으로 회원 및 결제 정보 등 데이터 교환 통신을 시작하고 인증서의 유효성 여부 등을 확인하여 충전서비스를 이용할 수 있는 기술로서, 충전 절차의 간소화를 통해 전기차 사용자들에게 편의성을 제공할 수 있습니다.